联合研发方向先于具体产品结果
2026年6月9日,英飞凌与VinRobotics签署人形机器人合作备忘录,计划在河内建立联合能力中心。PG关注合作如何连接器件、控制与机器人系统研发,以及从意向到应用需要经过的环节。
人形机器人包含感知、计算、驱动与供电等多种功能,不同团队掌握的技术信息存在差异。合作开始时,需要先确定共同研究的问题和交付对象。明确讨论的是基础平台、某个部件还是完整机器,才能合理安排后续验证。
备忘录表明共同推进的方向,不能直接等同于某个型号已经量产或投入使用。读者应分别观察技术交流、原型开发和产品部署等阶段。将每个阶段的实际成果单独说明,比使用笼统的落地表述更容易准确理解合作进展。
接口定义是多团队协作的起点
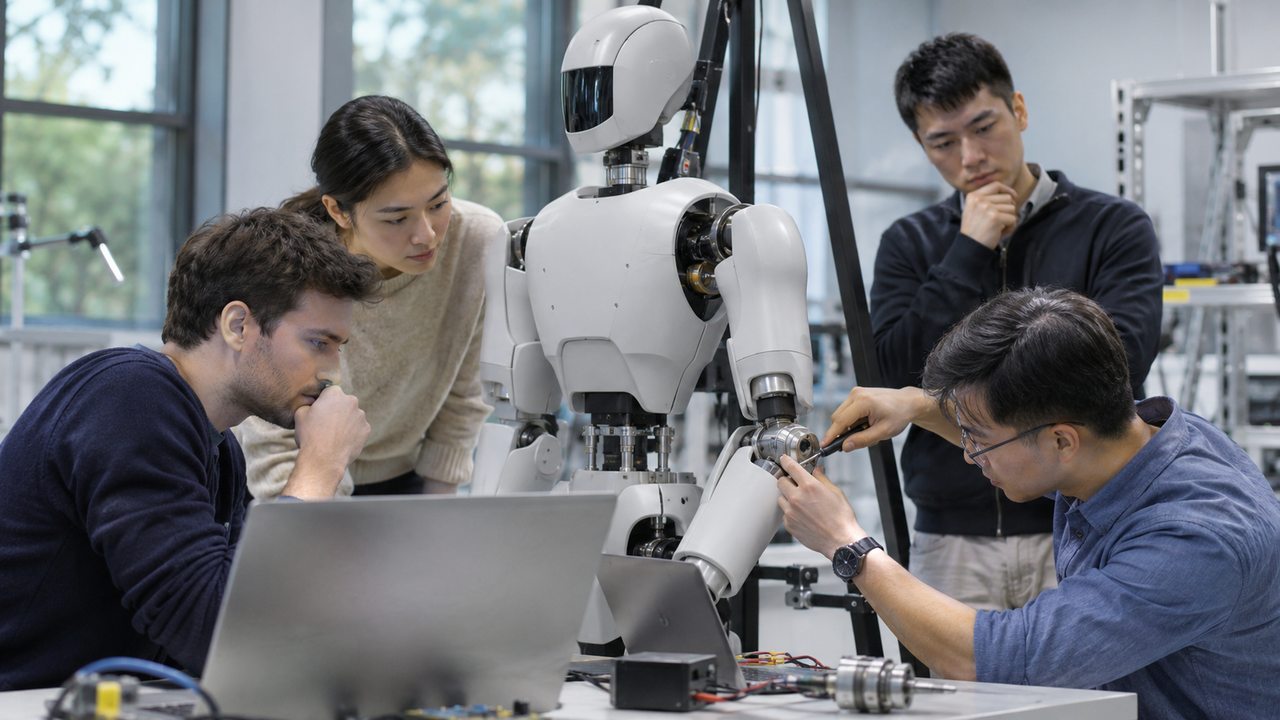
机器人不同功能之间通过电气、通信和软件接口连接,接口定义需要说明输入、输出与允许状态。若一方只提供器件参数,另一方只描述整机目标,中间仍可能存在未明确的条件。共同测试场景有助于发现这些空缺。
执行器与控制器之间,不仅要能够传递命令,还需要明确反馈、异常和恢复方式。传感器提供的信息也需要标注来源与时间,才能与动作控制对应。把这些细节写成共同文档,可以减少不同团队对同一状态作出不同理解。
硬件和软件版本应跟随测试记录一起保存。某次演示正常运行之后,如果部件或程序发生变化,就需要知道哪些结果仍然适用。连续的配置管理让合作可以积累经验,也避免出现只能在特定人员操作下复现的样机。
从单个动作走向连续任务
机器人完成一个动作,与长时间连续执行任务之间还有很多验证工作。开发人员需要观察重复动作、负载变化和环境改变时的表现,确认系统没有依赖偶然条件。只展示一次成功动作,无法覆盖真实应用的完整需求。
感知和动作的协同也需要根据具体场景检查。系统看到某个对象之后,如何决定下一步动作,反馈与控制之间有什么依赖,应有清楚说明。对于无法识别或动作受阻的情况,也需要定义可预测的处理方式。
任务测试可以从边界明确的受控环境开始,逐步增加变化因素。每次增加新的对象或动作,都记录出现的问题和采用的调整。这样能够让团队看见系统能力如何形成,而不是把所有问题留到最后的整机演示中集中处理。
能力中心需要形成可以复用的知识
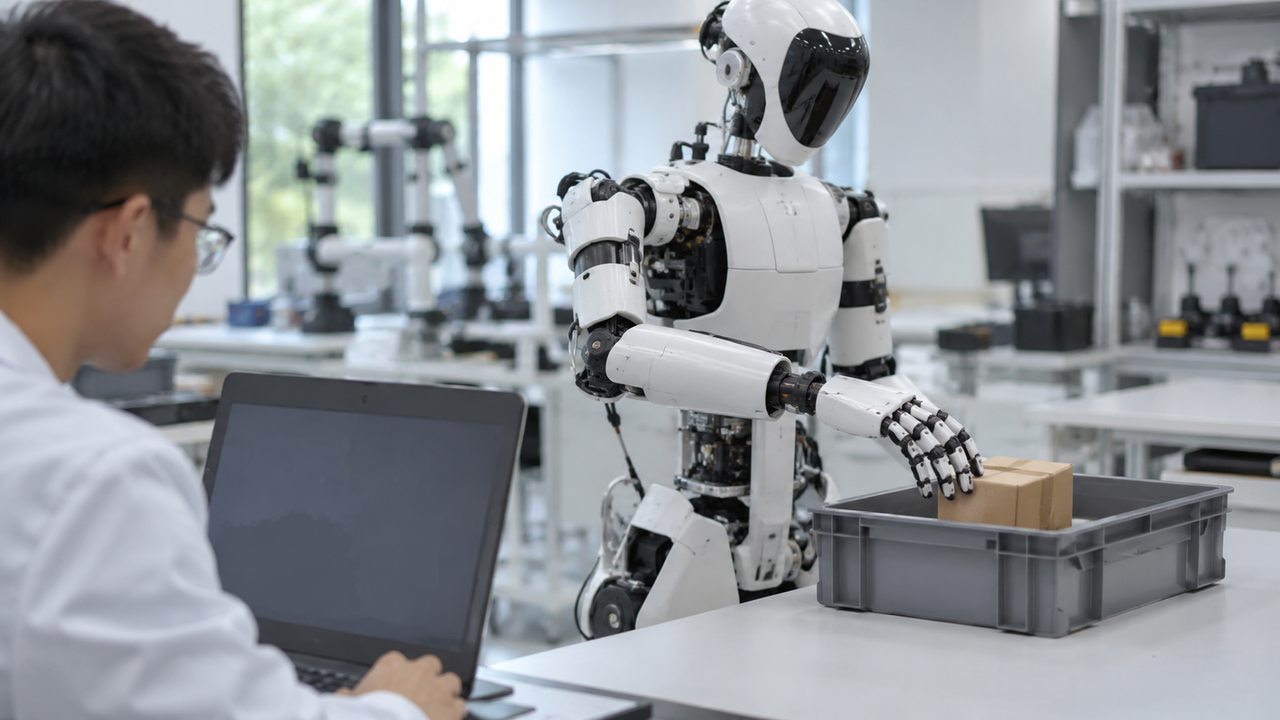
联合研发场所的作用,不只在于放置设备,还在于建立共同工具、资料与实验方法。培训和技术交流如果能围绕真实问题展开,就更容易形成可复用的测试脚本、接口说明与设计经验,帮助后续项目减少重复探索。
不同企业参与协作时,还需要明确样机、数据和文档的管理方式。哪些材料可以用于共同验证、哪些成果需要进一步确认,应在项目安排中说明。清楚的工作边界有助于团队专注技术问题,也便于持续跟踪任务完成情况。联合项目还应为每项任务确定负责人和验收材料,使场所建设、设备准备与技术工作能够分别检查,不把资源投入直接等同于研发结果。
在PG看来,这次合作为人形机器人研发建立了新的交流与协作方向。真正形成产品能力,还需要接口定义、连续任务测试和知识积累共同推进。以具体研发成果理解合作,比把备忘录直接写成部署完成更有新闻价值。